

Просматривая репозиторий пакета M-detector, я обнаружил, что пользователь под ником dhaneshpamnani тоже столкнулся с багами в этом пакете и выложил патч:
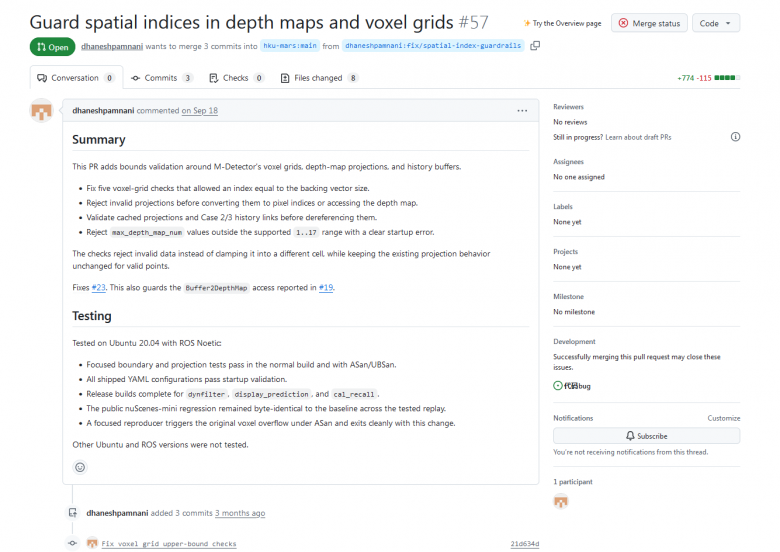
Поскольку предыдущие тесты пакета M-detector провалились, я решил провести тесты с этим фиксом: терять уже нечего — либо это сработает, либо придётся искать пакету замену.
Первый тест в помещении прошёл очень хорошо: приложение ни разу не упало, детектор стабильно работал в движении, выбросов на меш-карте высот нет, нагрузка на ЦП в пределах нормы — процессор больше не догружается до 100%, а потребление памяти сократилось на 500 МБ (с 3 ГБ до 2,5 ГБ).
А вот на уличных тестах начались драконы:
Не успели приложение загрузиться и ровер сдвинуться с места, как случился выброс точек на меш-карте. Пришлось перезапустить приложение, и ситуация повторилась один в один, пока с N-ной попытки пакет всё-таки не заработал. Но и тут всё прервалось из-за критического разряда АКБ — точнее, из-за деградации батареи: в сочетании с уличным холодом она уже не держит ток, поэтому дальше мотор на ровере я решил не использовать.
Подзарядив АКБ немного, я решил быстро провести следующий тест. На этот раз до остановки мною приложения пакет работал так же стабильно, как в помещении, — благодаря чему успешно была построена карта высот всего двора.
Конечно, с такими багами пакет невозможно использовать, но как демонстрация принципиальной возможности детектирования движущихся точек на этом сенсорном сетапе с лидарной одометрией результат я посчитал достойным. Решил повторить ещё раз пройти удачный маршрут и даже выкатить ровер на улицу. А поскольку прошлый удачный тест уже показывал отправку статических точек на меш-карту высот, в этот раз я включил визуализатор движущихся точек, чтобы увидеть, сколько ложных срабатываний у M-detector, пока я катаю ровер вручную. Как можно заметить, карта построена, ровер двигался по маршрут как и в прошлый раз, значительных выбросов на карте нет, а визуализатор движущихся точек их тоже не зафиксировал. В общем, на этом участке пути M-detector отработал так, как и задумано. После чего, не останавливая приложение, я выкатил ровер на улицу, и вплоть до самого возврата обратно M-detector вполне успешно работал! Правда, недолго — снова упал, перегрузив ЦП.
Стоит отметить, что в этих тестах, когда пакет M-detector нормально работает с этим фиксом, ЦП загружен на 40–60%, и практически все сбои происходят в моменты, когда процессор перегружен. Возможно, если бы в пиковые моменты производительности ЦП было больше, M-detector пережил бы этот сбой.
В сети я нашёл небольшой тест, сравнивающий производительность методов обнаружения движущихся точек, работающих по другому принципу — методом кластеризации. Он наглядно показывает, как с ростом числа движущихся точек увеличивается нагрузка на ЦП:
Очевидное преимущество в этом тесте у многоядерного ЦП или GPU: в динамической сцене, где в скан лидара попадает очень много движущихся объектов, алгоритм на GPU с трудом укладывается в рамки realtime (примерно 100 мс / 10 Гц) и не падает.
Аналогичные результаты у другого пакета обнаружения движущихся точек, работающего на CPU/CUDA по тому же принципу кластеризации:
Таким образом, для повышения надёжности предпочтительнее использовать пакеты с поддержкой GPU, где есть запас вычислительной мощности, а не пытаться устранять баги в M‑detector. При этом в дальнейшем я планирую протестировать ещё несколько решений на CPU — для сравнительного анализа производительности и устойчивости.